Ricerca
GAVEL: Modelli del mondo a grafo per una pianificazione di compiti con LLM verificata ed efficiente su orizzonti temporali lunghi
I modelli linguistici di grandi dimensioni (LLM) offrono un’interfaccia flessibile per la pianificazione robotica su orizzonti temporali lunghi, ma i piani generati spesso non rispettano i vincoli fis
- arXiv
- 2609.19315
- Pubblicato
- 2026-09-16
- Autori
- Ruiyang Wang, Hao-Lun Hsu, Swarajh Mehta, Jiwoo Kim, Zhihao Dou, Miroslav Pajic
Abstract degli autori
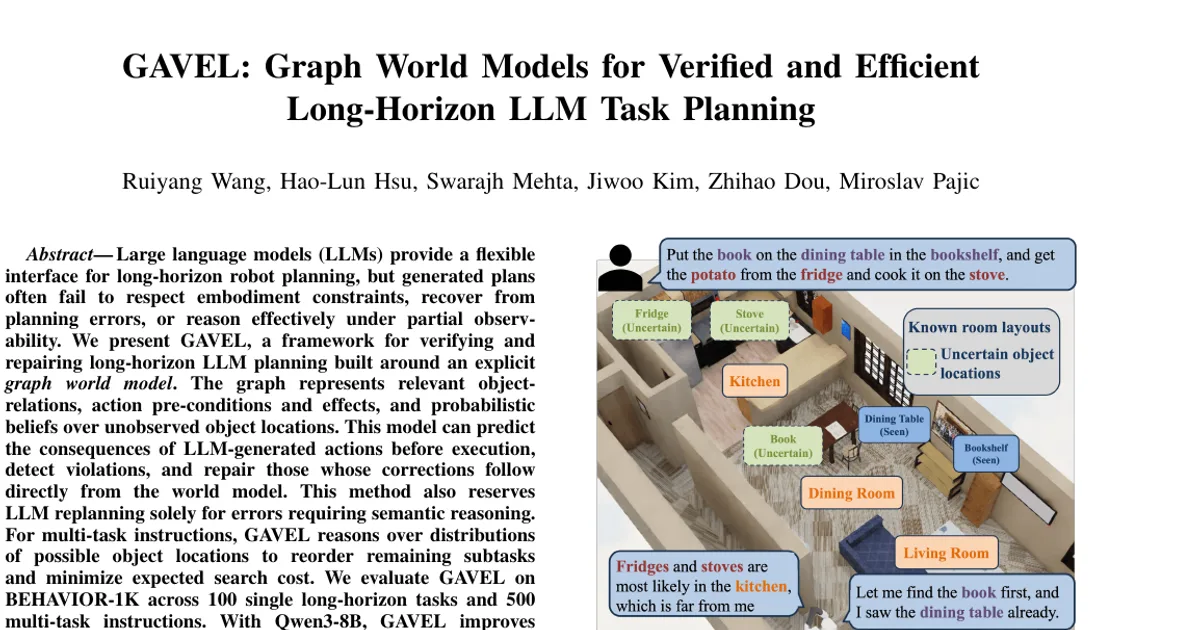
I modelli linguistici di grandi dimensioni (LLM) offrono un’interfaccia flessibile per la pianificazione robotica su orizzonti temporali lunghi, ma i piani generati spesso non rispettano i vincoli fisici del robot, non riescono a correggere gli errori di pianificazione o non ragionano efficacemente in condizioni di osservabilità parziale. Presentiamo GAVEL, un framework per verificare e correggere la pianificazione con LLM su orizzonti temporali lunghi, basato su un modello esplicito del mondo a grafo. Il grafo rappresenta le relazioni rilevanti tra gli oggetti, le precondizioni e gli effetti delle azioni e le credenze probabilistiche sulle posizioni degli oggetti non osservati. Questo modello può prevedere le conseguenze delle azioni generate dagli LLM prima della loro esecuzione, rilevare le violazioni e correggere quelle i cui rimedi derivano direttamente dal modello del mondo. Il metodo riserva inoltre la ripianificazione tramite LLM esclusivamente agli errori che richiedono un ragionamento semantico. Per le istruzioni che comprendono più compiti, GAVEL ragiona sulle distribuzioni delle possibili posizioni degli oggetti per riordinare le sottoattività rimanenti e ridurre al minimo il costo atteso della ricerca. Valutiamo GAVEL su BEHAVIOR-1K, usando 100 singoli compiti a lungo orizzonte e 500 istruzioni con più compiti. Con Qwen3-8B, GAVEL aumenta il successo nei compiti singoli dal 41,2% al 91,8% e quello nei compiti multipli dal 19,9% al 92,6%. Il ragionamento distribuzionale sulle credenze riduce inoltre la distanza percorsa di circa il 5,4% rispetto a una variante statica. Questi miglioramenti dimostrano che un framework basato su un modello esplicito del mondo a grafo può migliorare notevolmente l’affidabilità e l’efficienza della pianificazione embodied a lungo orizzonte, con LLM ospitati sia compatti sia di frontiera.
Il riassunto di questo paper è disponibile solo in inglese: leggilo nella pagina inglese.
Leggi il paper originale su arXiv