Ricerca
Dita come gambe: apprendere la locomozione e la manipolazione con una mano antropomorfa che si sostiene da sola
Una mano robotica che cammina deve usare le stesse dita per spostarsi, sostenere il proprio peso e interagire con l’ambiente. Mostriamo come una mano antropomorfa possa apprendere queste capacità mant
- arXiv
- 2609.17172
- Pubblicato
- 2026-09-15
- Autori
- Amirhossein Kazemipour, Hehui Zheng, Robert Katzschmann
Abstract degli autori
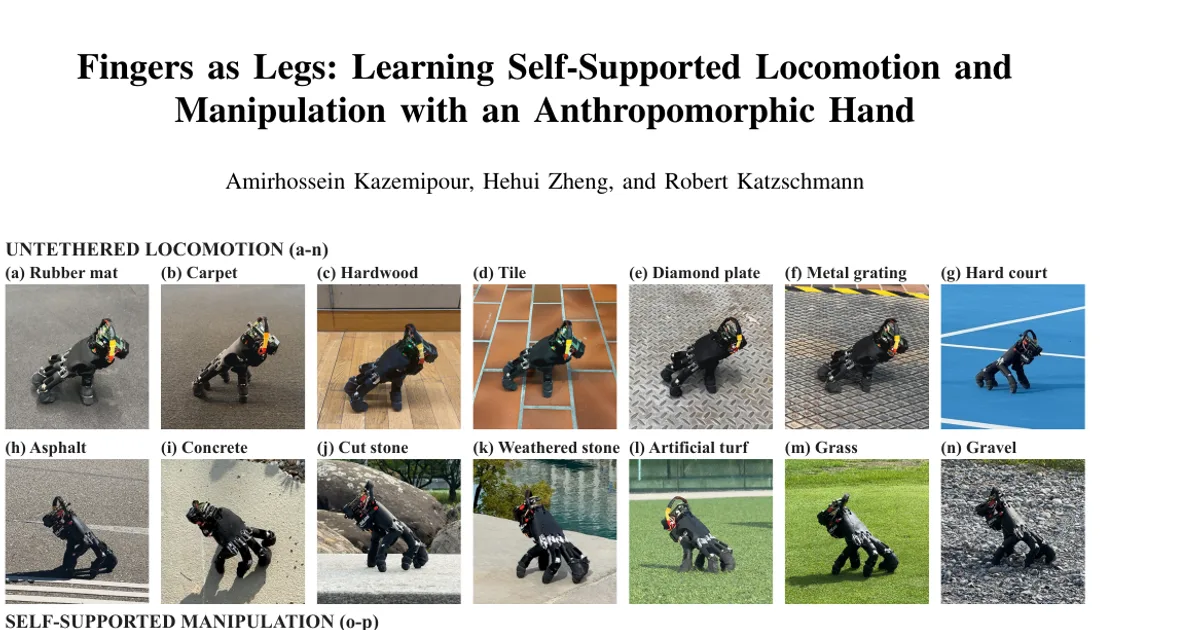
Una mano robotica che cammina deve usare le stesse dita per spostarsi, sostenere il proprio peso e interagire con l’ambiente. Mostriamo come una mano antropomorfa possa apprendere queste capacità mantenendo la struttura delle dita e il controllore di posizione. L’alimentazione e la capacità di calcolo a bordo rendono la piattaforma autosufficiente. Il nostro approccio basato sull’apprendimento per rinforzo tiene conto delle differenze tra le dita della mano; l’addestramento avviene in un simulatore calibrato sulla base di misurazioni effettuate sull’hardware. In simulazione, con la nostra funzione di ricompensa la mano si muove più velocemente che con funzioni di ricompensa ottimizzate, originariamente progettate per quadrupedi. Sull’hardware, politiche specifiche per ciascun compito consentono alla mano di avanzare senza cavi, sterzare e riprendersi dalle cadute. Mentre sostiene il proprio peso, la mano esegue anche comandi successivi sulla tastiera senza usare la visione e spinge un oggetto verso obiettivi prestabiliti servendosi di feedback visivo dall’alto. Questi risultati dimostrano la fattibilità di un manipolatore mobile compatto che usa le stesse dita per muoversi e interagire con l’ambiente, senza un meccanismo di locomozione separato.
Il riassunto di questo paper è disponibile solo in inglese: leggilo nella pagina inglese.
Leggi il paper originale su arXiv