Ricerca
DyRAD: sintesi di nuove viste radar per scene di guida dinamiche
La ricostruzione di scene di guida dinamiche a partire dai dati registrati dai sensori permette di valutare i sistemi di guida autonoma in anello chiuso, sintetizzando osservazioni da punti di vista e
- arXiv
- 2609.39841
- Pubblicato
- 2026-09-30
- Autori
- Merav Keidar, Tomer Borreda, Rajalakshmi Nandakumar, Or Litany
Abstract degli autori
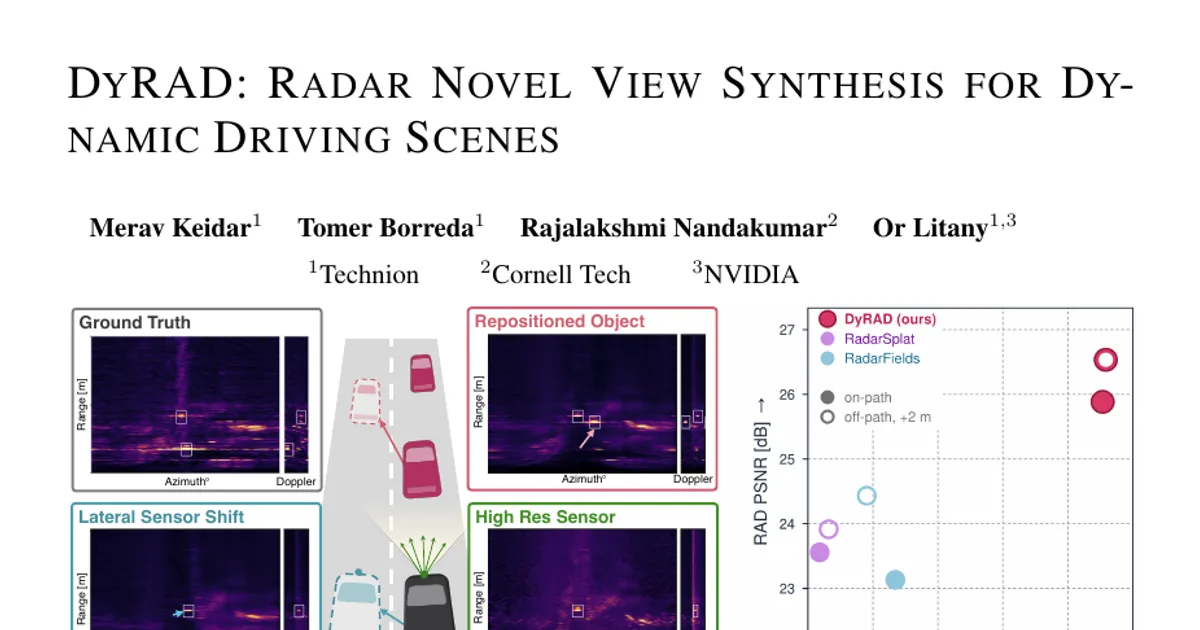
La ricostruzione di scene di guida dinamiche a partire dai dati registrati dai sensori permette di valutare i sistemi di guida autonoma in anello chiuso, sintetizzando osservazioni da punti di vista esterni alla traiettoria originale. A differenza delle telecamere e del LiDAR, il radar misura direttamente la velocità radiale tramite l’effetto Doppler. Eppure, i metodi esistenti per la sintesi di nuove viste radar non sfruttano questa capacità: quelli che trattano scene dinamiche ricostruiscono soltanto tensori distanza-azimut, mentre quelli che riproducono il Doppler presuppongono scene statiche. Inoltre, poiché l’elaborazione radar distribuisce ogni riflessione su più intervalli, le rappresentazioni esistenti incorporano questa dispersione nella geometria della scena, che viene così riprodotta in modo errato quando cambia il punto di vista. Presentiamo DyRAD, che modella le scene di guida dinamiche mediante riflettori statici dello sfondo e riflettori puntiformi dinamici di cui viene tracciato il movimento, per generare tensori completi distanza-azimut-Doppler (RAD). Le velocità dei riflettori sono ricavate dalle tracce degli oggetti e proiettate lungo la linea di vista: il Doppler diventa così sia un risultato della ricostruzione sia un segnale di supervisione per quelle tracce. Un aspetto cruciale è che riproduciamo i riflettori attraverso una funzione analitica fissa di diffusione del punto (PSF), derivata dalla catena di elaborazione del segnale radar, impedendo che la dispersione prodotta dal sensore venga incorporata nella rappresentazione della scena. Oltre a migliorare la ricostruzione della scena, questa separazione consente anche di trasferire la ricostruzione zero-shot tra configurazioni del sensore, permettendo di riprodurre la stessa scena ricostruita con specifiche radar diverse senza ripetere l’adattamento. Valutiamo DyRAD su RADIal, Boreas e un benchmark sintetico, sia con pose lungo il percorso sia con punti di vista spostati, non testati nei lavori precedenti. Su RADIal, DyRAD ricostruisce i rilevamenti radar per il 90,7% degli oggetti rilevati nei dati di riferimento, contro il 26,9% del metodo di riferimento più efficace.
Il riassunto di questo paper è disponibile solo in inglese: leggilo nella pagina inglese.
Leggi il paper originale su arXiv