Ricerca
CARE: Esecuzione atomica correttiva guidata dall’esperienza per policy di visione-linguaggio-azione
Le policy di visione-linguaggio-azione (VLA) ottengono ottimi risultati nella manipolazione robotica, ma restano fragili quando l’esecuzione si discosta dalle traiettorie nominali. Proponiamo CARE (Co
- arXiv
- 2609.24118
- Pubblicato
- 2026-09-21
- Autori
- Junlan Xiao, Junwei Jiang, Zaibin Zhang, Yifan Wang, Zhongbo Zhang, Huchuan Lu, Lijun Wang
Abstract degli autori
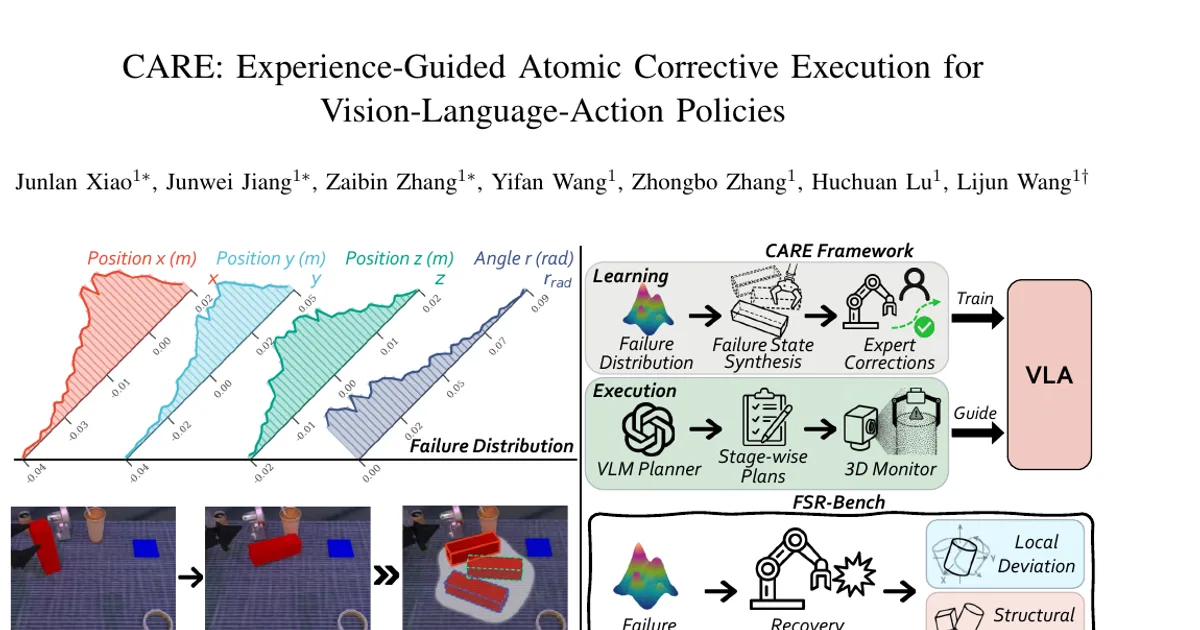
Le policy di visione-linguaggio-azione (VLA) ottengono ottimi risultati nella manipolazione robotica, ma restano fragili quando l’esecuzione si discosta dalle traiettorie nominali. Proponiamo CARE (Corrective Atomic Robotic Execution), un framework che migliora il recupero imparando dagli errori riscontrati durante l’esecuzione. Anziché generare dati correttivi a partire da perturbazioni progettate manualmente o casuali, CARE raccoglie sequenze di esecuzione fallite, modella le deviazioni successive al fallimento in funzione della fase e usa le distribuzioni empiriche risultanti per sintetizzare stati di errore rappresentativi e dimostrazioni correttive. In fase di inferenza, CARE combina la pianificazione per fasi con un monitoraggio 3D ancorato alla realtà fisica, per attivare interventi atomici o ripetere operazioni preservando i progressi compiuti nell’attività. Introduciamo inoltre il Failure State Recovery Benchmark (FSR-Bench), che valuta il recupero da stati di errore intermedi in presenza di deviazioni locali e anomalie strutturali. Gli esperimenti condotti con diversi modelli di base VLA, benchmark di simulazione e attività reali con robot a doppio braccio mostrano miglioramenti costanti: il successo medio nelle attività aumenta di 14,5 punti in simulazione e di 15,9 punti nel mondo reale. Codice, modelli e dati sono disponibili all’indirizzo https://github.com/xiaojunlan/care