Ricerca
Argos: adattare ricche conoscenze geometriche a priori per un rilevamento online dei cambiamenti nella scena capace di generalizzare
I robot che operano in ambienti dinamici devono rilevare in modo affidabile come cambia ciò che li circonda nel tempo. I metodi esistenti basati sull’apprendimento si affidano in gran parte a caratter
- arXiv
- 2610.10181
- Pubblicato
- 2026-10-07
- Autori
- Ruihan Xu, Jiae Yoon, Kaichen Zhou, Ue-Hwan Kim, Luca Carlone
Abstract degli autori
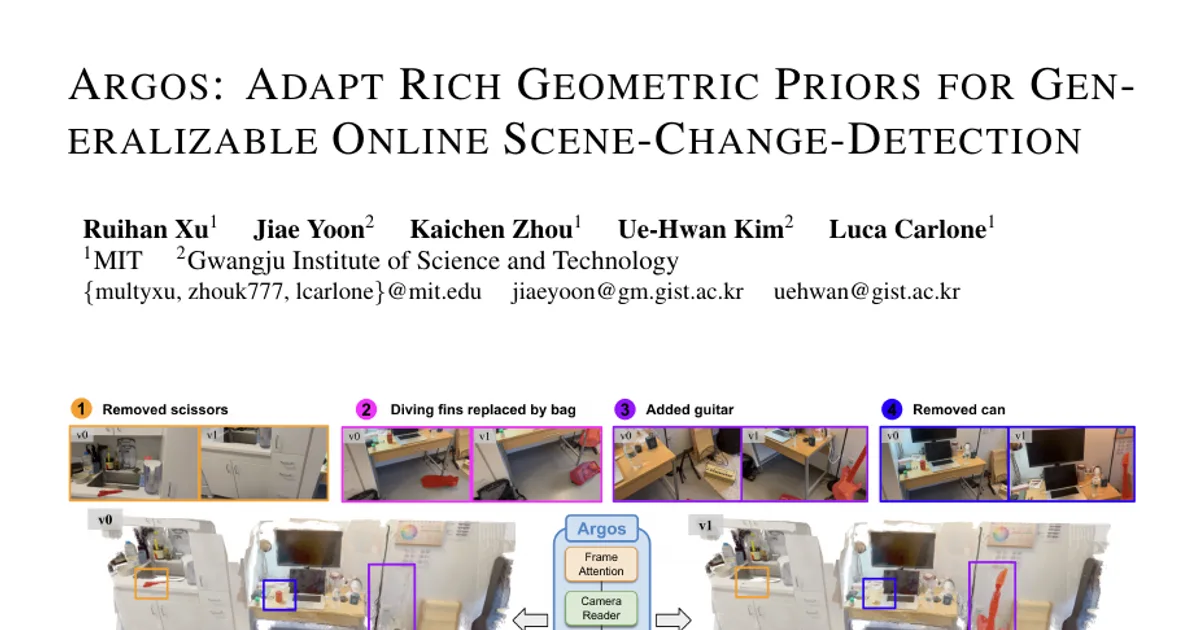
I robot che operano in ambienti dinamici devono rilevare in modo affidabile come cambia ciò che li circonda nel tempo. I metodi esistenti basati sull’apprendimento si affidano in gran parte a caratteristiche estratte da coppie di immagini 2D: faticano a gestire grandi cambiamenti del punto di vista e occlusioni, sono sensibili al rumore e generalizzano poco tra domini diversi. Gli approcci 3D espliciti, invece, richiedono di norma costose ottimizzazioni offline. Mostriamo che le conoscenze 3D implicite dei Geometric Foundation Models (GFMs) offrono una solida base per superare questi limiti. Presentiamo Argos, che adatta le caratteristiche dei GFM al rilevamento congiunto dei cambiamenti nella scena e alla ricostruzione 3D. Per affrontare la scarsità di dati e compiere un passo verso un modello fondazionale per il rilevamento dei cambiamenti nella scena, presentiamo un benchmark su larga scala composto da due dataset sintetici e un dataset reale, e addestriamo il modello congiuntamente su dataset diversi per migliorare la generalizzazione tra domini. Presentiamo inoltre Argos-SLAM, un sistema in tempo reale progettato per la robotica, che rileva i cambiamenti online e realizza una mappatura 4D che ne tiene conto. Nei benchmark, il nostro sistema supera nettamente le soluzioni di riferimento esistenti, con miglioramenti fino al 42,01% nell’IoU dei cambiamenti e al 27,91% nell’F1, consentendo al tempo stesso un’implementazione scalabile in ambienti reali soggetti a cambiamenti.
Il riassunto di questo paper è disponibile solo in inglese: leggilo nella pagina inglese.
Leggi il paper originale su arXiv