The Pulse
FLEX permette ai robot di generalizzare le correzioni umane
Ricercatori del MIT e della New York University hanno presentato FLEX, un sistema che consente ai robot di usare le correzioni formulate nel corso di una conversazione per dedurre preferenze più ampie. Nelle simulazioni, ha generalizzato gl
AI.info Team · Scritto con l’IA · verificato ·
Gli ingegneri del MIT hanno sviluppato FLEX, una piattaforma di apprendimento che consente ai robot di dedurre intenzioni più ampie dalle istruzioni impartite durante una conversazione, ha riferito MIT News. Il sistema, sviluppato insieme a ricercatori della New York University, è progettato per applicare una correzione anche al di là dello specifico oggetto menzionato da una persona. Lo studio sarà presentato questo mese alla Conference on Robot Learning, che si tiene ogni anno.
Da una correzione a una preferenza
FLEX è l’acronimo di una pipeline flessibile per la modifica delle caratteristiche nella pianificazione del movimento dei robot. Secondo MIT News, i ricercatori si sono concentrati su come aiutare i robot a individuare le preferenze di fondo di una persona a partire da un numero limitato di comandi in linguaggio naturale. Anziché trattare ogni istruzione soltanto come un ostacolo distinto da evitare, il sistema mira a ricavarne una regola più ampia.
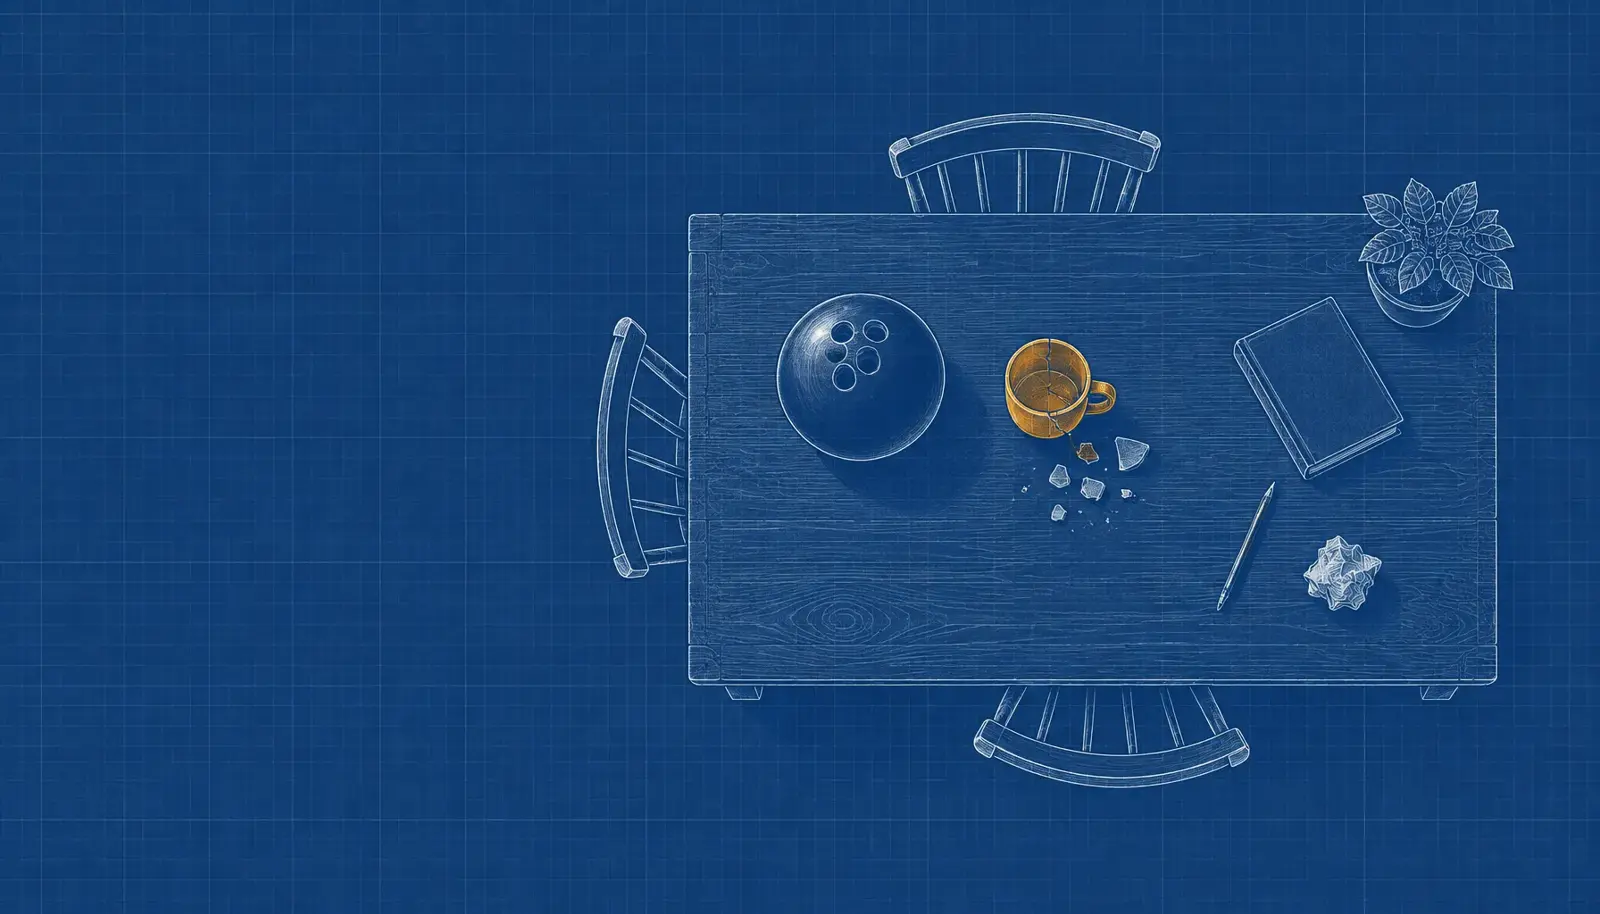
Il processo inizia con «Aggiungi», che registra un oggetto menzionato in una correzione come qualcosa che il robot deve evitare. Nell’esempio descritto da MIT News, una persona chiede a un robot che trasporta una palla da bowling di non farla cadere su una tazza, e il robot aggiunge la tazza alla sua lista di oggetti da evitare. Questo passaggio ricorda gli approcci precedenti, nei quali ogni correzione aggiunge una caratteristica e il robot aggiorna la propria traiettoria.
Tre fasi di apprendimento
Il secondo passaggio, «Generalizza», usa un grande modello linguistico — GPT-4o in questo caso — per cercare schemi ricorrenti tra gli oggetti indicati da una persona. Secondo MIT News, il modello può generalizzare dalla tazza alla necessità di evitare gli oggetti fragili, anche quando la persona non ha nominato questa categoria più ampia. Nella descrizione dei ricercatori, il modello linguistico attinge a schemi presenti nei suoi dati di addestramento.
Il terzo passaggio, «Maschera», usa il sistema di visione artificiale del robot per verificare quali oggetti non sono più presenti e rimuoverli dalla lista delle caratteristiche. Secondo MIT News, l’intero processo in tre passaggi richiede circa cinque secondi. L’approccio mira a evitare che la lista si allunghi includendo oggetti che potrebbero non essere più rilevanti in un ambiente cambiato.
Test su compiti simulati
I ricercatori hanno testato FLEX in simulazioni di tre compiti: servire una tazza di caffè, spostare una candela e trasportare una palla da bowling. I volontari hanno interagito con un robot virtuale digitando istruzioni in linguaggio naturale, tra cui avvertimenti sul rischio di rovesciare qualcosa su un laptop, avvicinarsi a una pila di fogli e far cadere il carico su una tazza, ha riferito MIT News.
Negli esempi riportati, FLEX ha seguito le istruzioni alla lettera e le ha anche generalizzate: un avvertimento su un laptop ha portato il robot a evitare i dispositivi elettronici, mentre gli esempi della carta e della tazza lo hanno portato a evitare rispettivamente oggetti infiammabili e oggetti fragili. I test descritti da MIT News erano simulazioni che coinvolgevano un braccio robotico, non dimostrazioni di robot domestici in funzione nelle case delle persone.
Gli obiettivi dei ricercatori
Lo studio è stato guidato da Andreea Bobu, professoressa assistente di aeronautica e astronautica al MIT. I coautori sono Audrey Lee SM ’26 e Ilia Sucholutsky della New York University. Il gruppo di Bobu sviluppa agenti autonomi che imparano a lavorare per le persone, con loro e negli ambienti in cui si trovano; Bobu si concentra sui robot assistivi e domestici.
Bobu ha affermato che FLEX potrebbe consentire a un robot di apprendere ciò che conta per una persona da una o due frasi, senza richiederle di enunciare ogni regola. Il lavoro ha ricevuto un sostegno parziale dal MIT Generative AI Impact Consortium e dal programma Social and Ethical Responsibilities of Computing del MIT Schwarzman College of Computing.
Fonte
Notizie correlate
- Una rete del MIT sviluppa un algoritmo di apprendimento a partire da connessioni casuali
- Kyutai presenta REKI, un modello per le azioni dei robot da 2,4 miliardi di parametri
- Artificial Analysis mette alla prova i modelli di frontiera su un vero braccio robotico
- Artisan aggiunge verifiche fisiche agli asset 3D generati dall’IA
- Google: Gemini Robotics 2.5 aumenta il tasso di successo nei compiti dal 30% al 100% rispetto ai benchmark precedenti